Plate 05 · class Q · base 3.5
Quadrupeds
Four legs and dynamic balance. The first robot on the ladder that can fall over.
- Indexed
- 6
- Buildable
- 4
- CAD+BOM
- 4
Easiest to build first
DOF range 12–12| # | Robot | Index |
|---|---|---|
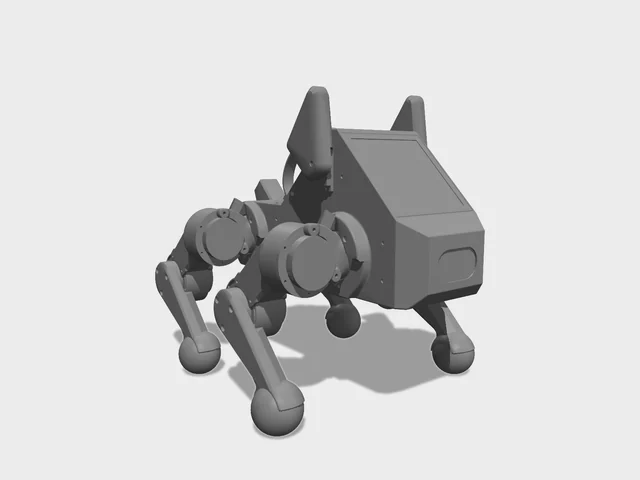
| 01 | Stanford Pupper (v1) Stanford Student Robotics12 DOF | 6.5 |
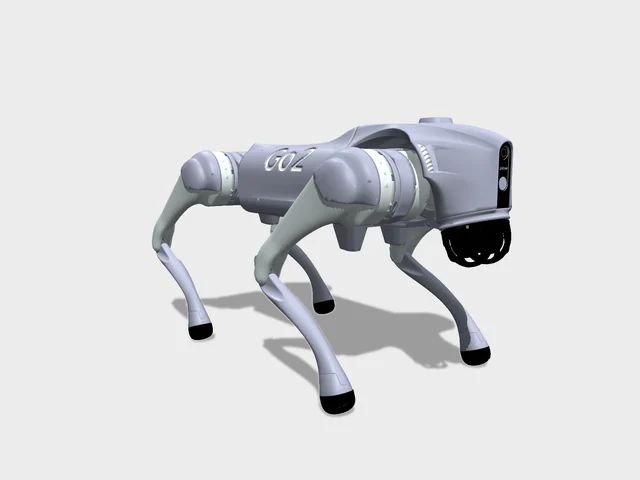
| 02 | Unitree Go2 Unitree Robotics12 DOF | 6.9 |
| 03 | Bittle / Bittle X Petoi | 7.5 |
| 04 | Pupper v3 Stanford Student Robotics / Hands-On Robotics12 DOF | 7.6 |
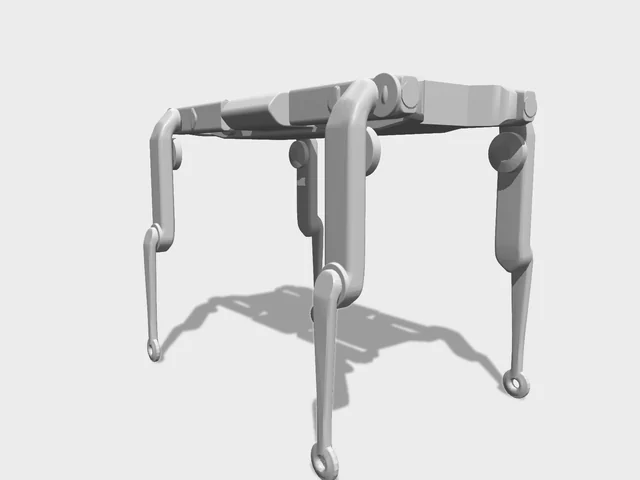
| 05 | Solo-12 Open Dynamic Robot Initiative12 DOF | 8.2 |
| 06 | openDog V3 James Bruton (XRobots) | 8.5 |